出荷ピッキングと
倉庫の通路を走行して棚の正面に移動し、注文の小箱を棚から取り出します。小箱を保持したまま注文別カートまで走行し、注文トートに入れて腕を元の姿勢に戻します。左は追従カメラ、右はロボット正面からの映像です。
ManmaruAIは、
倉庫の通路を走行して棚の正面に移動し、注文の小箱を棚から取り出します。小箱を保持したまま注文別カートまで走行し、注文トートに入れて腕を元の姿勢に戻します。左は追従カメラ、右はロボット正面からの映像です。
引き出しを開け、山積みのM3ネジ800本から1本をつかんでトレーへ搬送します。全景・手首カメラ・グリッパー先端の3視点で動作を紹介します。
スープ缶、ツナ缶、ゼラチン箱、マグカップ、プリン箱、クラッカー箱、砂糖箱、肉缶、マスタード、油性マーカーをつかんで搬送する成功場面をまとめた動画です。
ロボットが仕事を覚えるための学習・制御技術を開発しています。作業ごとの動作を検証し、その結果を実機での確認・調整につなげます。
ロボット製品と、仕事を覚えるための学習・制御・検証の仕組みを開発しています。作業ごとに動作を学習・検証し、人が結果をもとに改善を進めます。
他社が提供する基盤AIも活用しています。ManmaruAIは、それらを組み合わせるロボット製品と、作業に合わせた学習・制御・検証の仕組みを開発します。
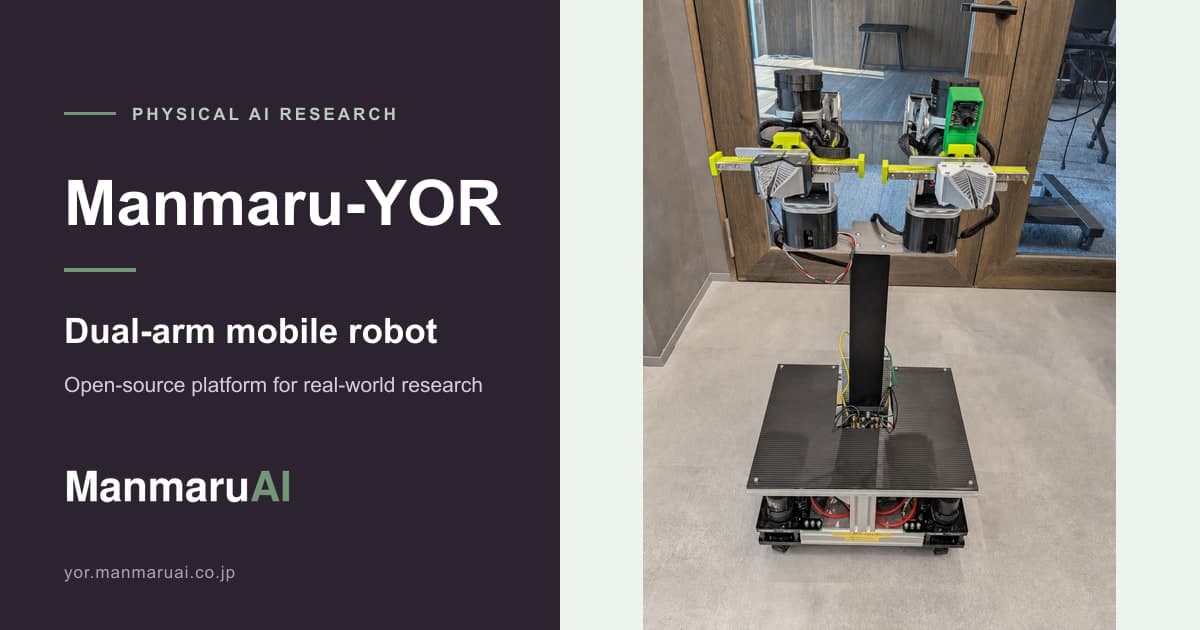
仕事を覚え、できることが増えていくロボットを目指します。標準機Manmaru YORの製品開発と、作業に合わせた学習技術の開発を進めています。
作業ごとに動作を学習させ、シミュレーションと実機で検証します。結果をもとに人が学習方法や制御を見直し、できる作業を増やすことに取り組みます。
設備変更を最小限に抑えられることも、導入のメリットとして目指します。既存の棚や設備、動線、安全条件を確認し、必要な変更を適合検証で見極めます。
製品と
Sim2Real
作業を
標準機
ワーク、
動作を
学習した
現場の
Process & Pricing
対象の
実機を
検証した
価格は
川崎・相模原・墨田の

Partnership
ManmaruAIは
Insights
Sim2Realの
対象物、